


Quali sono le sfide di progettazione per le articolazioni delle gambe robotiche in ambienti estremi?
Sep 24, 2026
Lasciate un messaggio
Ehi, come va, appassionati di tecnologia! Sono un fornitore di giunti per gambe di robot e oggi ci immergiamo nel selvaggio mondo delle sfide di progettazione per giunti di gambe di robot in ambienti estremi. È un argomento estremamente rilevante poiché i robot vengono utilizzati in situazioni sempre più difficili, dal freddo gelido dell'Artico al caldo torrido dei deserti.
Temperature estreme
Cominciamo con una delle sfide più ovvie: le temperature estreme. Che si tratti del freddo gelido o del caldo torrido, queste condizioni possono davvero compromettere le articolazioni delle gambe del robot.
In ambienti estremamente freddi, come le regioni polari, i lubrificanti utilizzati nelle articolazioni possono addensarsi o addirittura congelarsi. Ciò significa che le articolazioni non si muoveranno così agevolmente come dovrebbero. Anche i materiali stessi possono diventare fragili. Ad esempio, alcune plastiche e metalli possono perdere la loro flessibilità e hanno maggiori probabilità di rompersi sotto stress.
D’altra parte, negli ambienti caldi, le cose sono completamente diverse. Il calore può far diluire i lubrificanti, riducendone l'efficacia. La dilatazione dei materiali dovuta al calore può portare anche a disallineamenti nelle giunzioni. Se le parti si espandono in modo non uniforme, si può esercitare uno stress aggiuntivo sul giunto, provocando un'usura prematura.
In qualità di fornitore di giunti per gambe robot, abbiamo lavorato duramente per sviluppare soluzioni. Stiamo cercando lubrificanti speciali in grado di resistere a un'ampia gamma di temperature. Ad esempio, alcuni lubrificanti sintetici hanno un intervallo di temperature di esercizio molto più ampio rispetto a quelli tradizionali. Stiamo anche esplorando l'uso di materiali più resistenti all'espansione e alla contrazione termica.
Ambienti ad alta pressione
Un altro ambiente estremo è il mare profondo. Quando i robot vengono inviati sul fondo dell’oceano, devono affrontare pressioni incredibilmente elevate. La pressione a grandi profondità può essere migliaia di volte maggiore che in superficie. Questa alta pressione può schiacciare le articolazioni se non sono progettate correttamente.
Le guarnizioni nelle articolazioni sono particolarmente vulnerabili. Se le guarnizioni falliscono, l'acqua può penetrare e danneggiare i componenti interni. Ci siamo concentrati sulla creazione di guarnizioni in grado di resistere a pressioni elevate. Questi sigilli devono essere realizzati con materiali resistenti e flessibili. Stiamo anche valutando l'utilizzo di meccanismi di compensazione della pressione per bilanciare la pressione all'interno e all'esterno dell'articolazione.
Polvere e sabbia
I deserti sono un altro posto difficile per le articolazioni delle gambe dei robot. La polvere fine e la sabbia possono penetrare nelle giunture e agire come carta vetrata, usurando le parti in movimento. Ciò può portare ad un aumento dell'attrito, che non solo riduce l'efficienza del giunto ma genera anche più calore.
Per combattere questo, stiamo sviluppando coperture protettive per le articolazioni. Queste coperture sono progettate per tenere lontani polvere e sabbia pur consentendo ai giunti di muoversi liberamente. Utilizziamo anche meccanismi autopulenti in alcuni dei nostri progetti di giunti. Ad esempio, possiamo incorporare piccole spazzole o getti d'aria in grado di soffiare via la polvere e la sabbia che potrebbero essersi accumulate.

Radiazione
Nello spazio o negli impianti nucleari, i robot sono esposti a livelli elevati di radiazioni. Le radiazioni possono danneggiare i componenti elettronici nei giunti, come sensori e circuiti di controllo. Può anche causare cambiamenti nelle proprietà dei materiali utilizzati nelle articolazioni.
Stiamo lavorando su componenti resistenti alle radiazioni. Questi sono progettati per resistere agli effetti delle radiazioni senza perdere la loro funzionalità. Utilizziamo anche materiali schermanti per proteggere le parti sensibili delle articolazioni. Ad esempio, per bloccare le radiazioni è possibile utilizzare piombo o altri metalli pesanti.
Considerazioni sulla progettazione per diversi tipi di giunti
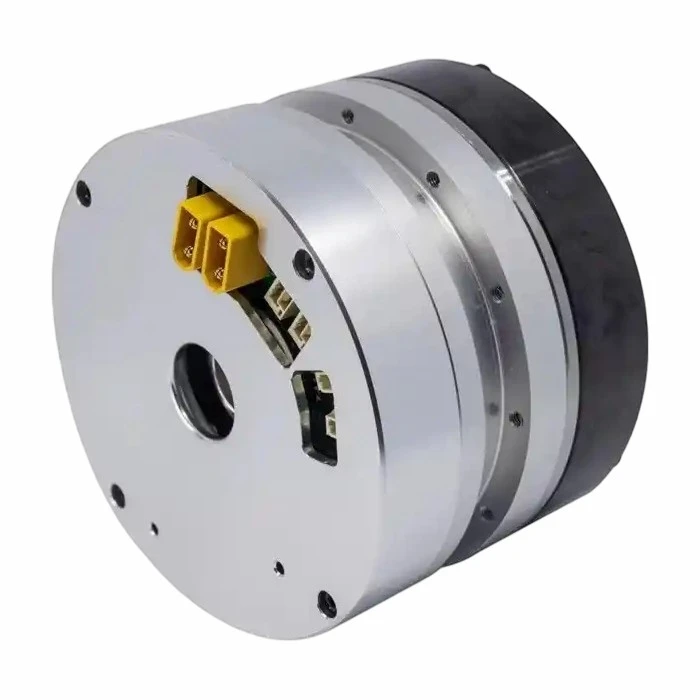
Ora parliamo dei diversi tipi di articolazioni delle gambe dei robot. AbbiamoModuli di giunzione per robot ad altissima potenza,Giunti rotanti per robot, EModuli di giunzione per micro robot.
I moduli di giunzione robot ad altissima potenza sono progettati per gestire molta forza. In ambienti estremi, devono essere ancora più robusti. L'elevata potenza significa che viene generato più calore, quindi dobbiamo concentrarci su una migliore dissipazione del calore. Stiamo anche cercando modi per rendere queste articolazioni più resistenti agli urti e alle vibrazioni.
I giunti rotanti dei robot sono interamente basati sulla rotazione. In ambienti estremi, la rotazione deve essere fluida e precisa. Utilizziamo cuscinetti ad alta precisione e algoritmi di controllo avanzati per garantire che i giunti possano ruotare con precisione anche in condizioni difficili.
I moduli di giunzione Micro Robot sono di dimensioni più piccole ma devono comunque funzionare bene in ambienti estremi. La sfida qui è renderli il più durevoli possibile pur mantenendo le loro dimensioni ridotte. Utilizziamo componenti miniaturizzati e materiali leggeri in grado di resistere a condizioni difficili.
Il ruolo dei test
I test sono fondamentali quando si tratta di progettare giunti delle gambe dei robot per ambienti estremi. Non possiamo basarci solo su modelli teorici. Dobbiamo sottoporre le nostre articolazioni a test del mondo reale.
Disponiamo di camere di prova in cui possiamo simulare diverse condizioni estreme. Ad esempio, possiamo creare una camera che imiti il freddo dell'Artico o il caldo di un deserto. Possiamo anche testare i giunti ad alta pressione per vedere come si comportano in condizioni di acque profonde.
Testando le nostre articolazioni, possiamo individuare eventuali punti deboli e apportare miglioramenti. Questo processo iterativo di test e miglioramento è ciò che ci consente di sviluppare giunti per gambe robotiche di alta qualità in grado di gestire ambienti estremi.
Conclusione
Quindi, come puoi vedere, progettare giunti per le gambe dei robot per ambienti estremi non è un compito facile. Le sfide sono molte, dalle temperature estreme alle alte pressioni, alla polvere e alle radiazioni. Ma come fornitore di giunti per gambe robotiche, siamo pronti per la sfida.
Ricerchiamo e sviluppiamo costantemente nuove soluzioni per rendere i nostri giunti più robusti e affidabili in condizioni estreme. Che si tratti di utilizzare lubrificanti speciali, componenti induriti dalle radiazioni o coperture protettive avanzate, stiamo facendo tutto il possibile per garantire che i nostri giunti possano funzionare al meglio.
Se sei alla ricerca di giunti per gambe robotiche di alta qualità in grado di gestire ambienti estremi, ci piacerebbe parlare con te. Contattaci per una discussione sull'approvvigionamento e lavoriamo insieme per trovare la soluzione perfetta per le tue esigenze.
Riferimenti
- Smith, J. (2020). "Progettazione di robot per ambienti estremi". Giornale di robotica.
- Johnson, A. (2019). "Sfide nella progettazione di giunti robot per condizioni difficili". Ingegneria oggi.
- Marrone, C. (2021). "Materiali per giunti di robot a temperature estreme". Revisione della scienza dei materiali.
Invia la tua richiesta